bitacora-001-rover
Vehiculo de exploracion
Esta página no está publicada en inglés. Ver el índice en inglés
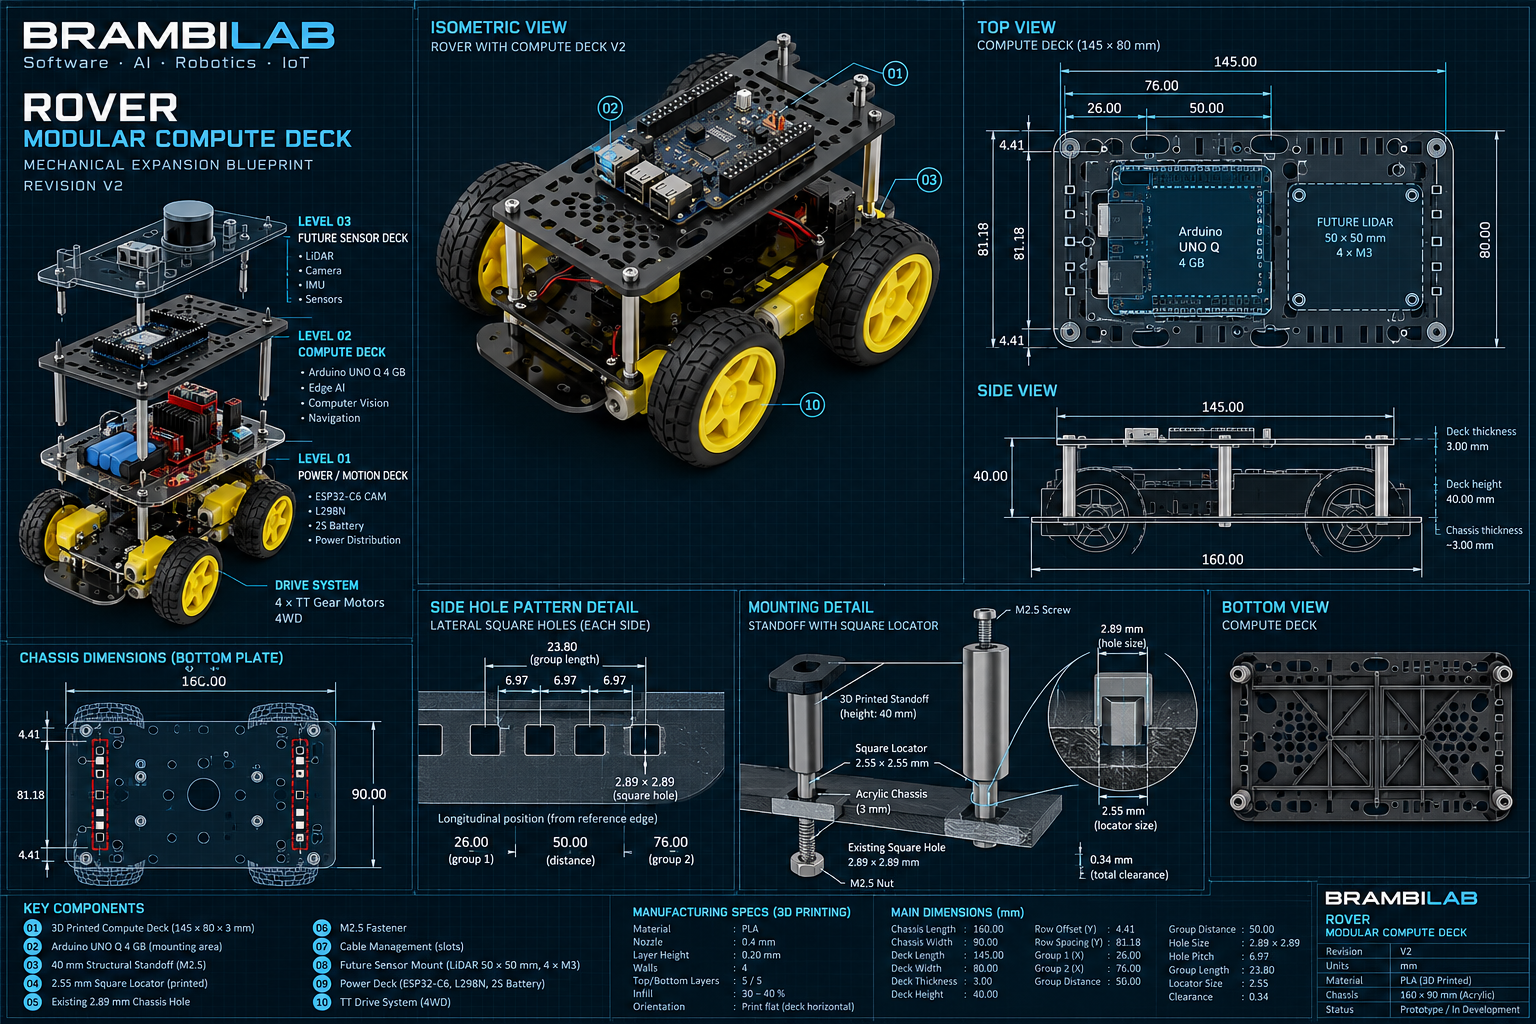
Bitácora 001 — Estado inicial del ROVER
Proyecto: ROVER
Categoría: Robótica / Sistemas embebidos
Estado: Funcional / En evolución
Fecha: Octubre 2026
BrambiLab
Objetivo del proyecto
El ROVER es una plataforma móvil 4WD desarrollada como banco de pruebas para experimentar con:
control de motores;
microcontroladores;
comunicación inalámbrica;
visión;
sensores;
procesamiento local;
navegación autónoma;
Edge AI;
integración futura de LiDAR e IMU.
La primera etapa del proyecto estuvo enfocada en conseguir una plataforma funcional y controlable de forma remota.
Actualmente el rover ya puede desplazarse y recibir comandos mediante una interfaz web.
Estado actual
El sistema funcional está compuesto por:
chasis acrílico 4WD;
4 motores TT amarillos con caja reductora;
puente H L298N;
ESP32-C6 CAM;
pack de 2 baterías 18650 conectadas en serie;
control remoto mediante una interfaz HTML;
comunicación inalámbrica con el microcontrolador.
La plataforma ya permite realizar movimientos básicos:
avanzar;
retroceder;
girar a la izquierda;
girar a la derecha;
detenerse.
Chasis
La base estructural es una placa de acrílico con dimensiones:
160 mm × 90 mm
Los cuatro motores TT están montados directamente alrededor de esta plataforma.
El espacio disponible en el chasis se ha convertido en una de las principales limitaciones de la siguiente etapa del proyecto.
Sistema de tracción
El ROVER utiliza:
4 × motores TT DC Gear Motor
Los motores están distribuidos en:
dos motores del lado izquierdo;
dos motores del lado derecho.
Esto permite realizar control diferencial tipo skid steering.
Left motors  ─────┐
                  ├── dirección del rover
Right motors ─────┘